自律走行ロボット開発へ/オカネツ工業
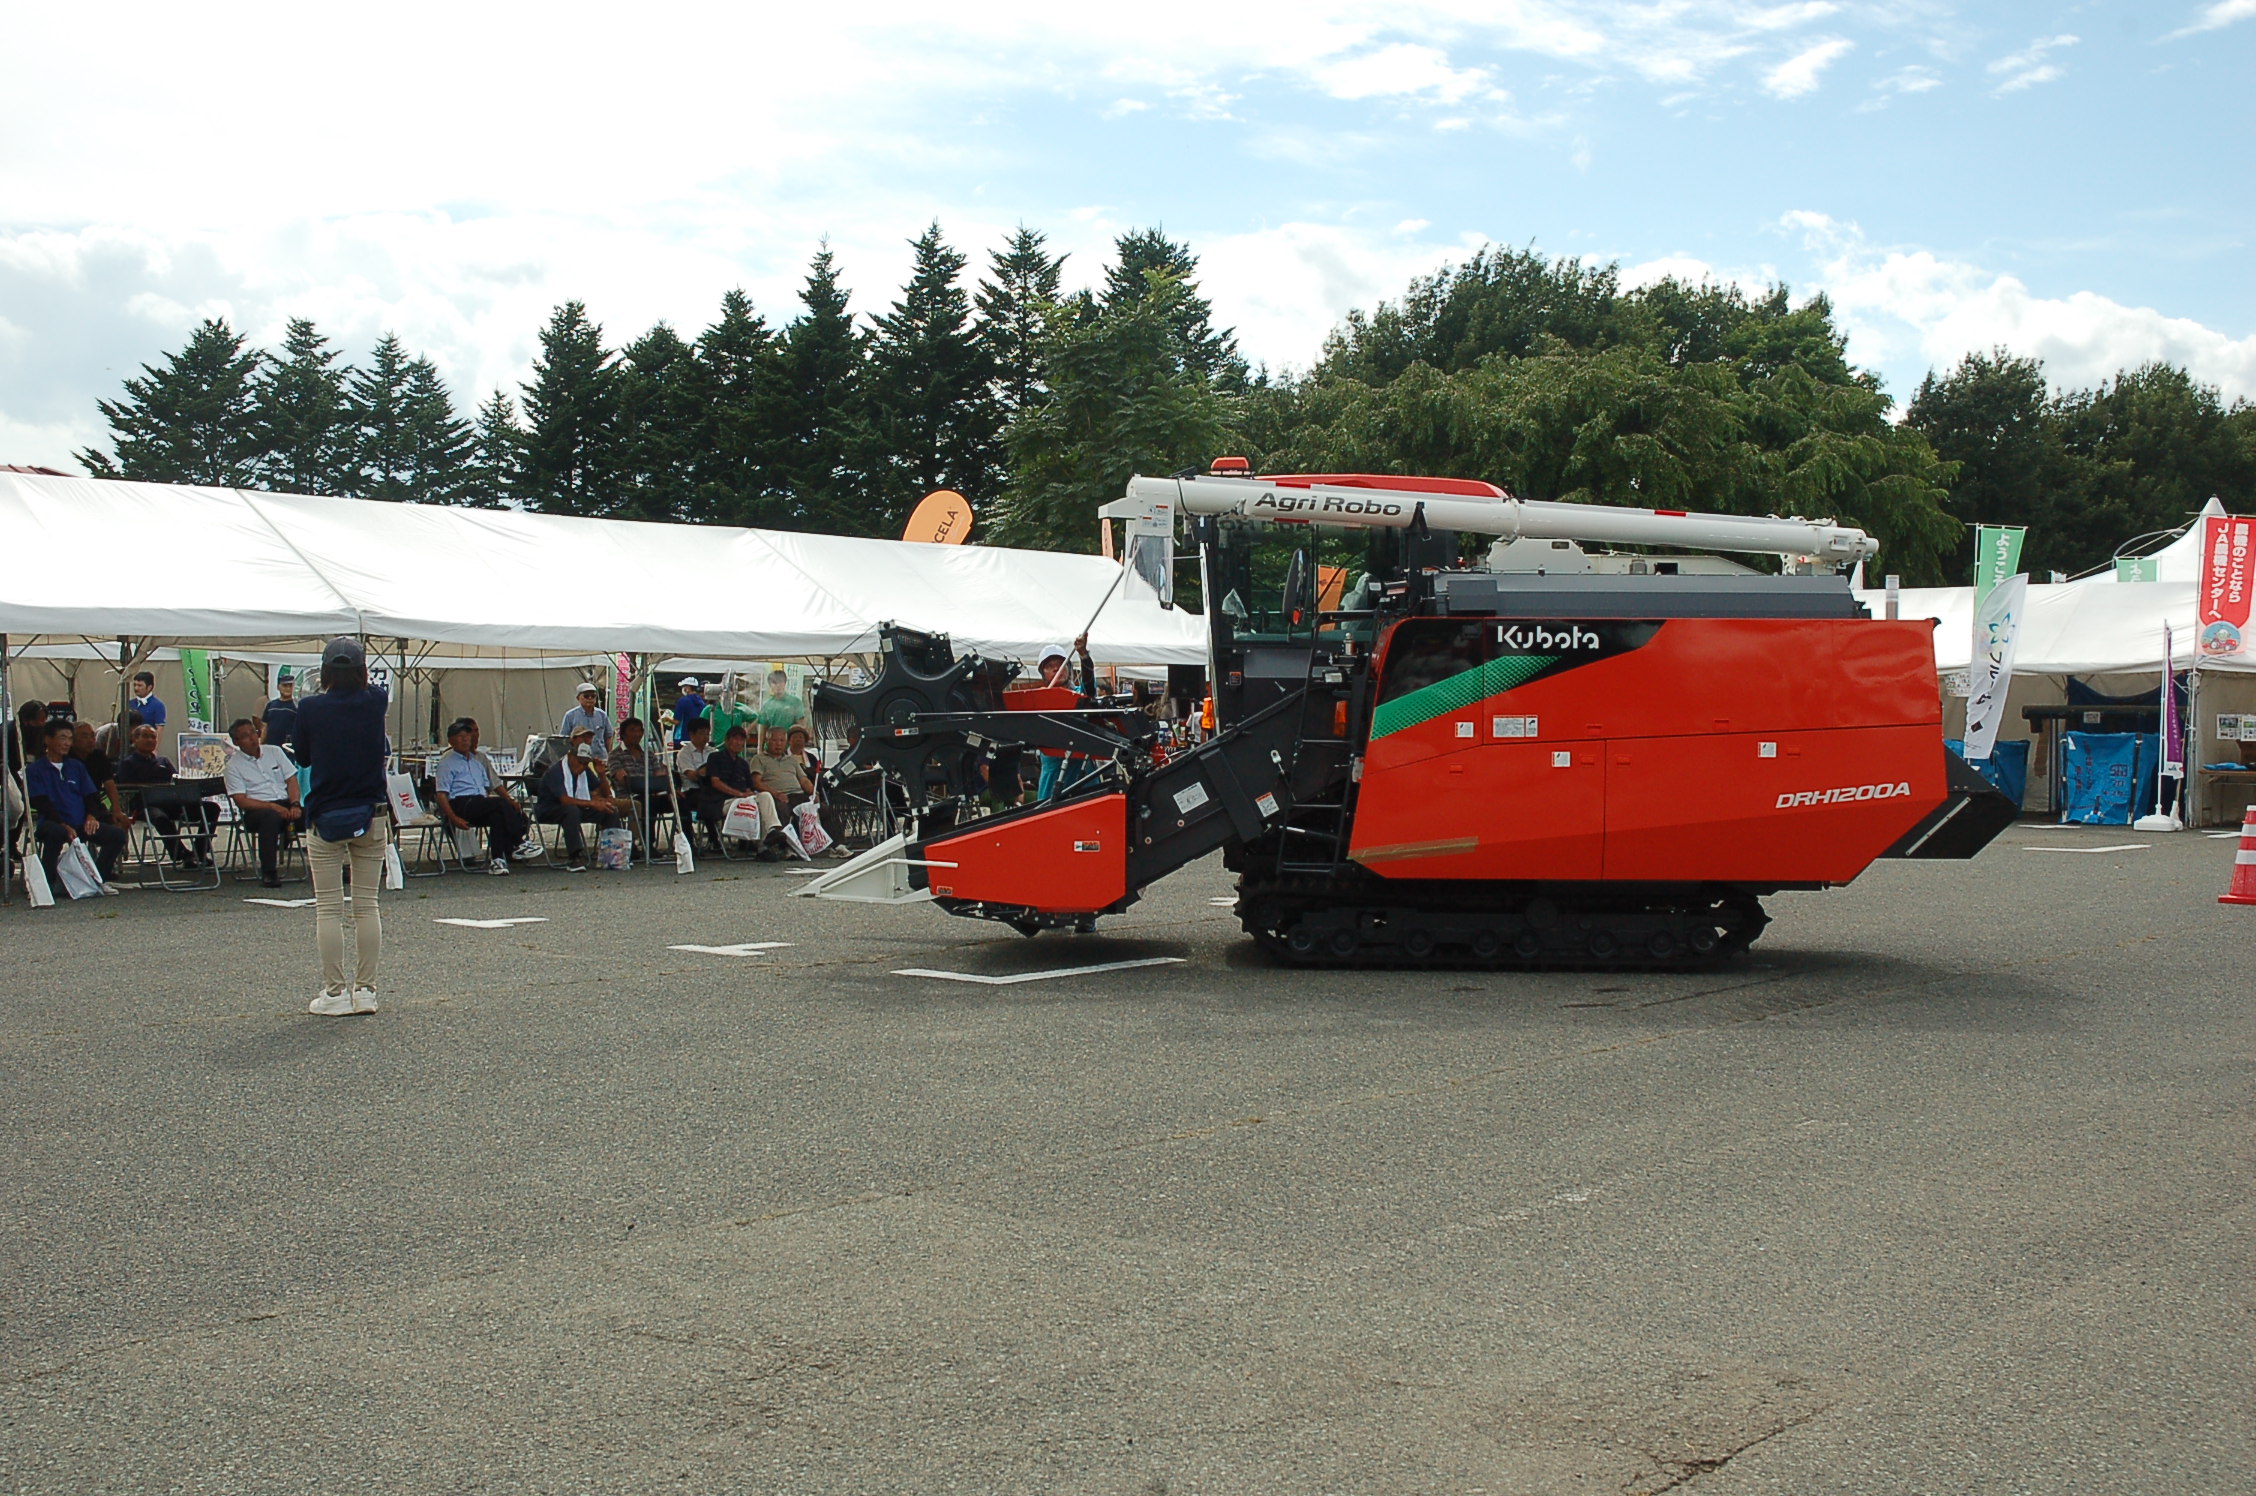
オカネツ工業㈱(池上健太郎社長・岡山県岡山市東区九蟠1119の1)は、岡山大学、(公財)岡山県産業振興財団と共同で、GPS電波が届きにくい中山間地域や果樹園に対応する「マルチナビゲーション自律走行ロボット」の開発に着手した。これは経済産業省の「令和8年度成長型中小企業等研究開発支援事業(Go―Tech事業)」の採択を受けたもの。GPSと電波マーカー、3D LiDAR、カメラを組み合わせ、草刈り作業などの省力化・無人化を目指す。2029年度の市場投入を計画している。
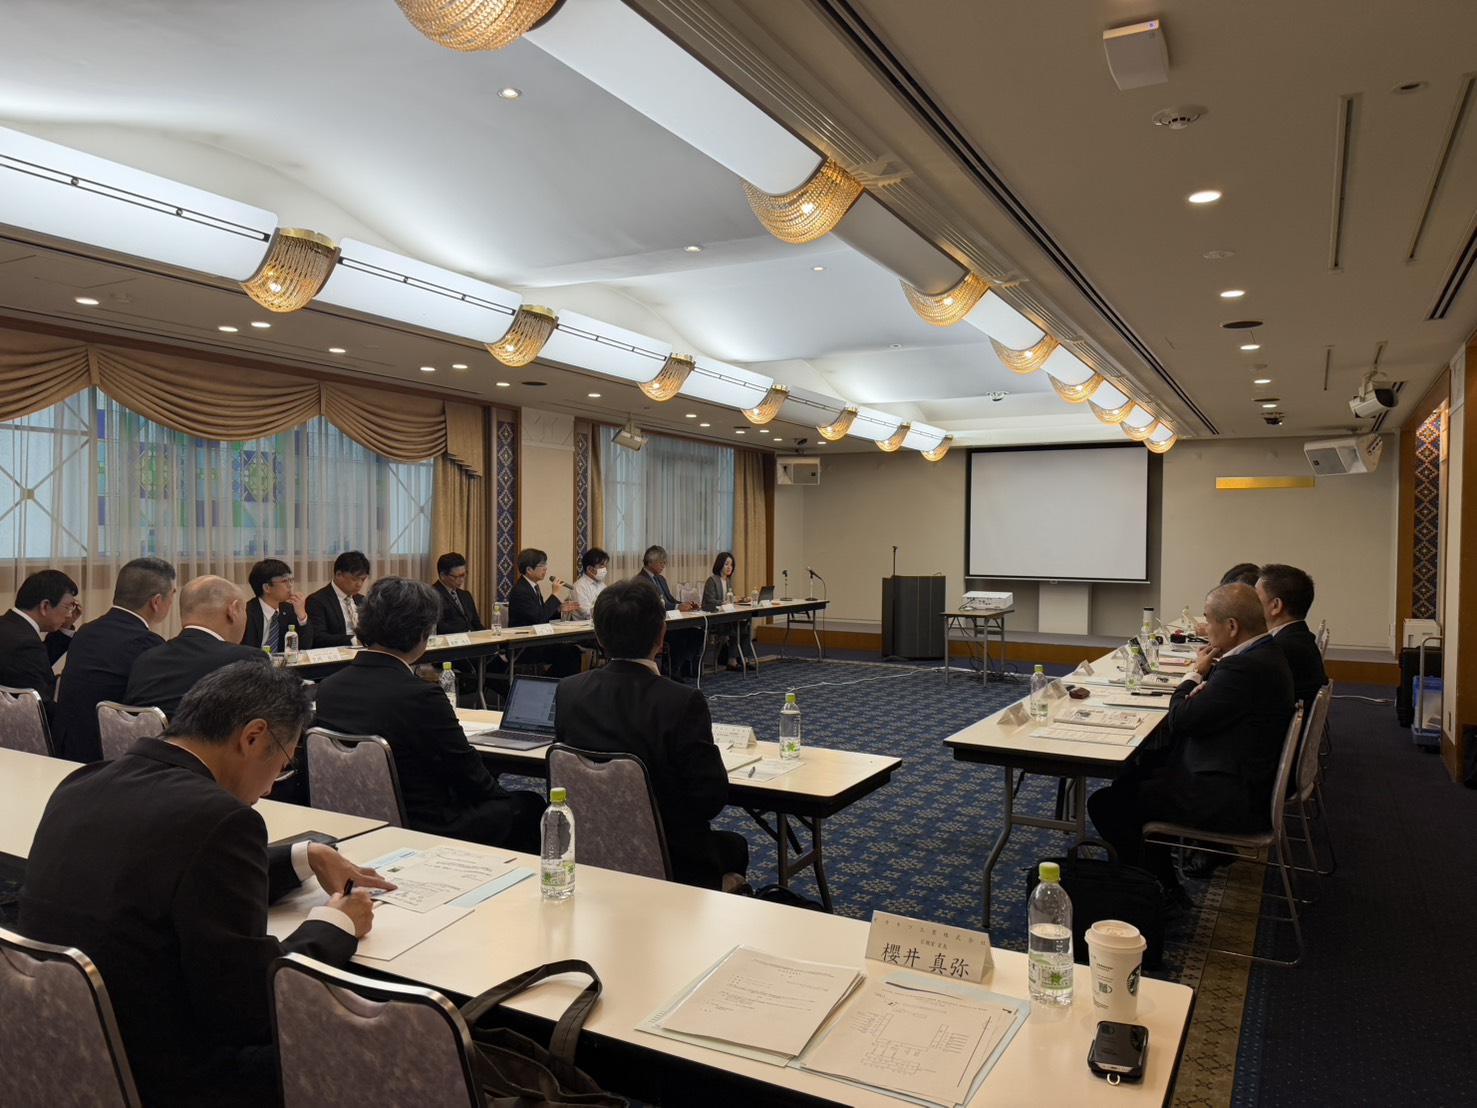
プロジェクトの始動に当たり、同社らは6日、岡山市内で「第1回推進委員会」を開催した。同会では「GPS非対応環境の中山間地域や果樹園で農作業を省力化する自律走行ロボットの開発」の全体像などが説明された。
農業現場では担い手の高齢化と人手不足が進み、特に炎天下での草刈り作業の負担軽減が課題となっている。平野部ではGPSを活用した自動運転農機の導入が進む一方、中山間地域や傾斜地が多い果樹園では自動化・省人化が遅れている。
枝葉や高草、地形の起伏で衛星電波が遮られるほか、斜面では車体が傾斜下方向へ流され、安定した走行が難しいためだ。開発では、同社が培ってきた小型農機・駆動制御技術と、岡山大学の空間知覚・認識技術を融合する。環境に応じて誘導方式を最適に切り替える「マルチナビゲーション技術」の確立を進める。
同社は、GPS精度改善および電波マーカー方式の開発を進める。傾斜地での直進性を改善し、GPSによる自律走行のばらつきを+-30㌢以内に抑える制御技術を開発する。また、現場周囲にマーカーを配置し、GPSが届かない場所でも自己位置を割り出す「電波マーカー方式」を確立し、GPSとの自動切り替え技術を構築する。